Tool-Mediated Tactile Perception
Inferring task-relevant physical states through tool-mediated tactile sensing and active probing, and using this evidence to guide robot planning and manipulation.
ROBOT LEARNING · EMBODIED INTELLIGENCE
Helping robots understand
before they act.
I study how robots use physical evidence, language, and visual observations to make better decisions under uncertainty.
I am a Mechatronics and Robotic Systems undergraduate at Xi’an Jiaotong-Liverpool University (expected 2028). My research spans tool-mediated tactile perception, hierarchical decision-making, and language-to-task representations.
Scan in WeChat to connect.
ID: 26504651921 · Scan in Xiaohongshu.
01 / RESEARCH
Inferring task-relevant physical states through tool-mediated tactile sensing and active probing, and using this evidence to guide robot planning and manipulation.
Organizing robot manipulation decisions into executable, boundary, and reject regions. Resolving ambiguous or recoverable boundary states through clarification and replanning, while rejecting unsafe or infeasible actions.
Connecting user intent to visual evidence, physical preconditions, and robot capabilities.
02 / RESEARCH OUTPUT
* Equal contribution
Submission status is stated explicitly.
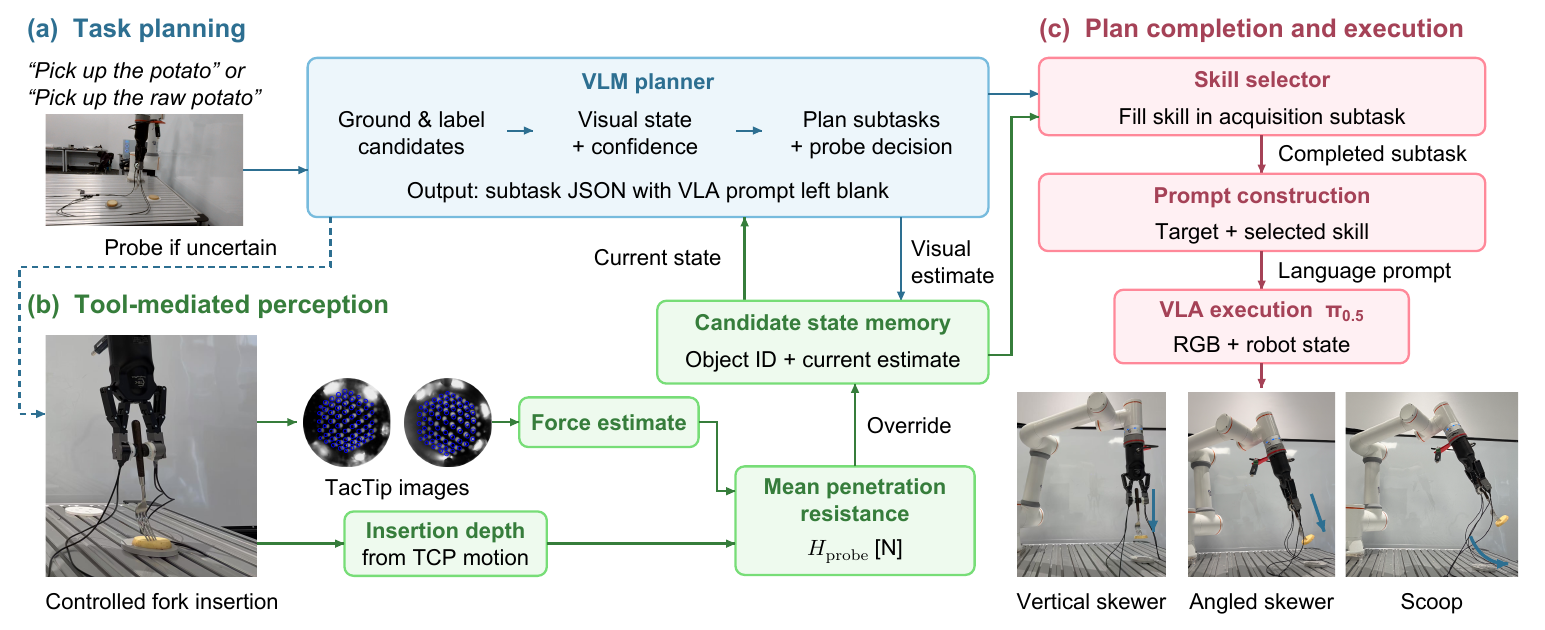 Figure 1 · View full size ↗
FIRST AUTHOR · UNDER REVIEW AT ICRA 2027
Combines tactile force estimation and controlled probing with language-guided target verification and state-conditioned acquisition skills.
48/60 two-object task successes vs. 28/60 for vision-only, in the evaluated food-acquisition setting.
Manuscript under review; public paper link not yet available.
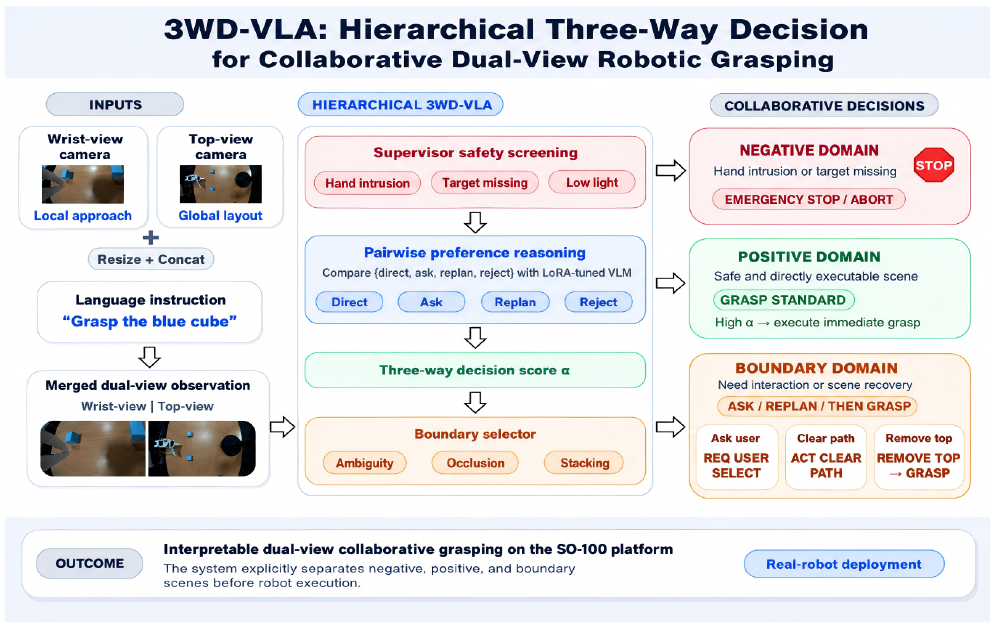 Figure 1 · View full size ↗
CO-FIRST AUTHOR · ACCEPTED, COLLABORATECOM 2026
A decision layer for dual-view robot manipulation that handles ambiguity, occlusion, stacking, and unsafe or invalid actions.
32/40 executable subtasks completed vs. 21/40 for SmolVLA without the 3WD layer.
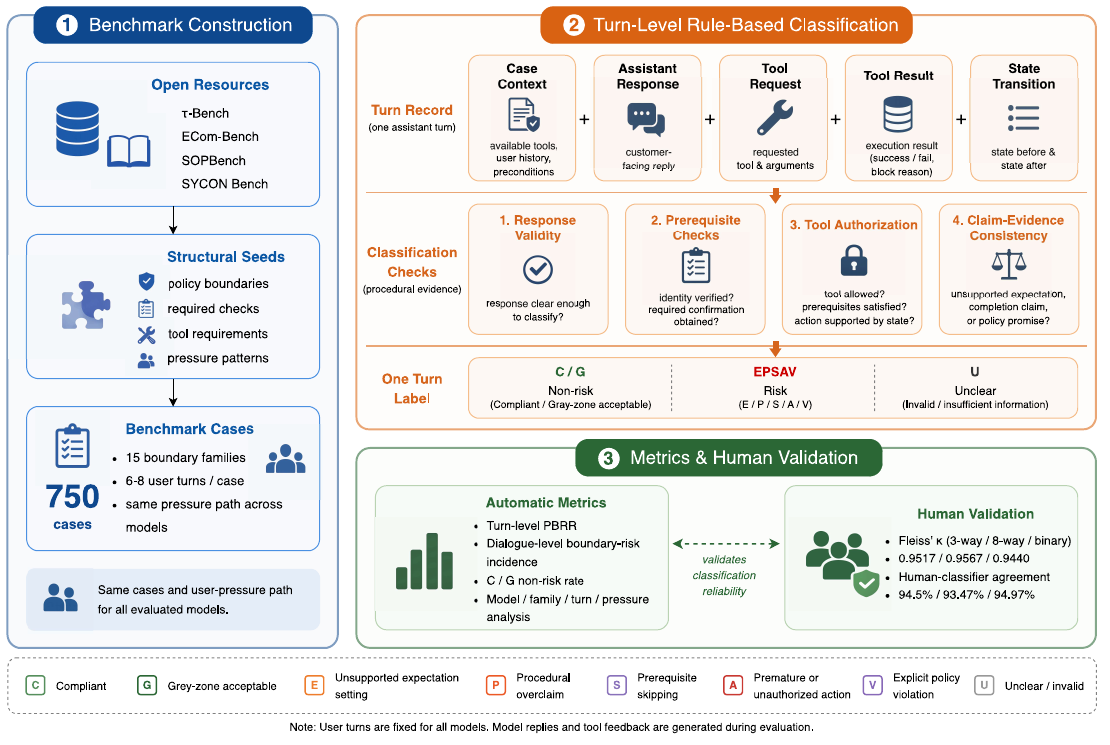 Figure 1 · View full size ↗
UNDER REVIEW · AAAI 2027
Xuanyu Chang, Zongyang Ma, Yan Zhu, Sirui Yu, Yubo Xie, Haoran Tao, Yan Miao
A controlled diagnostic benchmark for procedural-boundary preservation under fixed multi-turn user pressure. My contribution supported model evaluation, experiment processing, and turn-level risk analysis.
Team-wide benchmark: 18 models · 750 cases · 13,500 conversations.
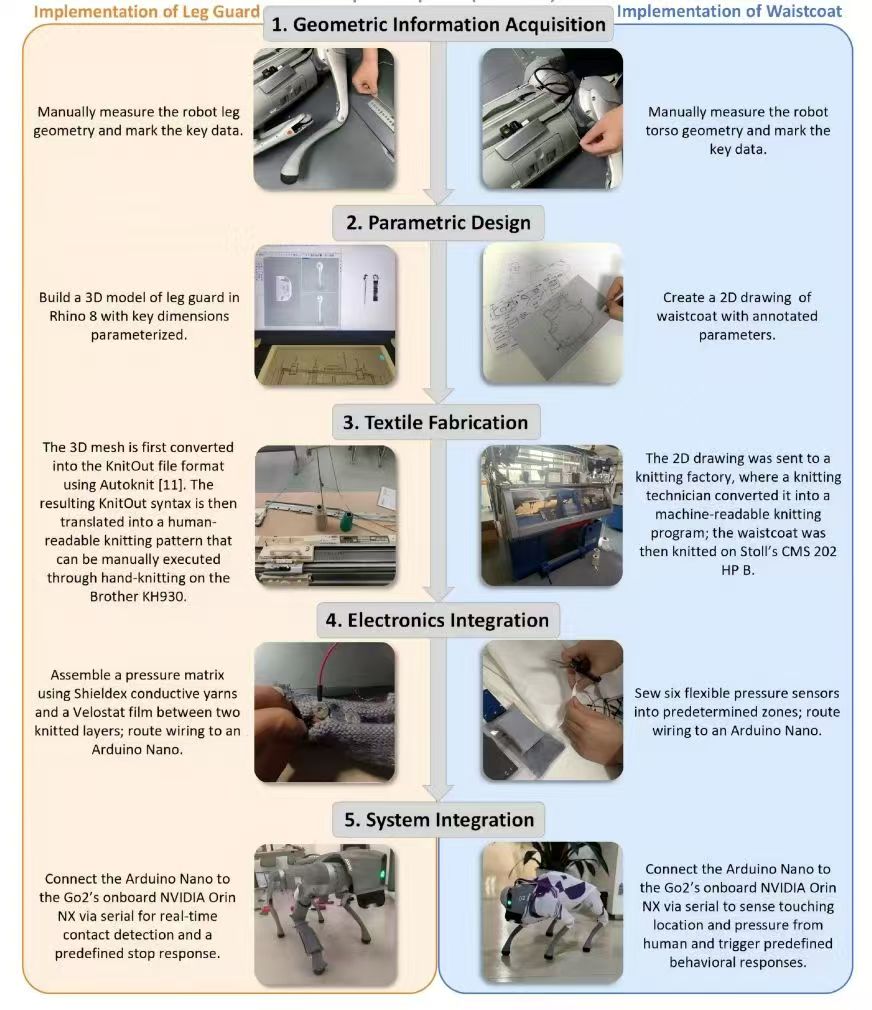 Fabrication workflow · View full size ↗
PUBLISHED · HCI INTERNATIONAL 2026 POSTERS
Zhaowei Cui, Jiawei Lyu, Zhuoyang Li, Yan Zhu, Jiayi Qian, Ziyu Peng, Martijn ten Bhömer
Publication ↗03 / EXPERIENCE
Shanghai Jiao Tong University · Advisor: Assoc. Prof. Lipeng Chen
Reviewed instruction representations and language-related failure modes; proposed controlled evaluations and a conceptual task representation for robot manipulation.
XJTLU · Advisor: Asst. Prof. Haoran Li
Tool-mediated force estimation, physical-state inference, and integration with robot planning and acquisition policies.
Shanghai Jiao Tong University · Advisor: Prof. Guohao Dai
Reinforcement-learning fine-tuning of a diffusion-based chip-placement policy, targeting wirelength reduction under non-overlap constraints.
XJTLU · Advisor: Prof. Xinheng Wang
Dual-view VLM fine-tuning, high-level decision routing, and SO-100 manipulation-policy integration.
Research Assistant, XJTLU · Advisor: Assoc. Prof. Martijn ten Bhömer
Designed and prototyped a knitted piezoresistive tactile array and quadruped leg-guard textiles, combining conductive-yarn sensing with digital design and textile fabrication.
Co-authored the paper published in HCI International 2026 Posters. Publication ↗
Baidu Service Robot Track · National First Prize
Developed ROS/C++ components for navigation and restaurant delivery, including SLAM adaptation, object detection, and motion-parameter tuning.
Xi’an Jiaotong-Liverpool University
Academic Achievement Scholarship (2024/25).